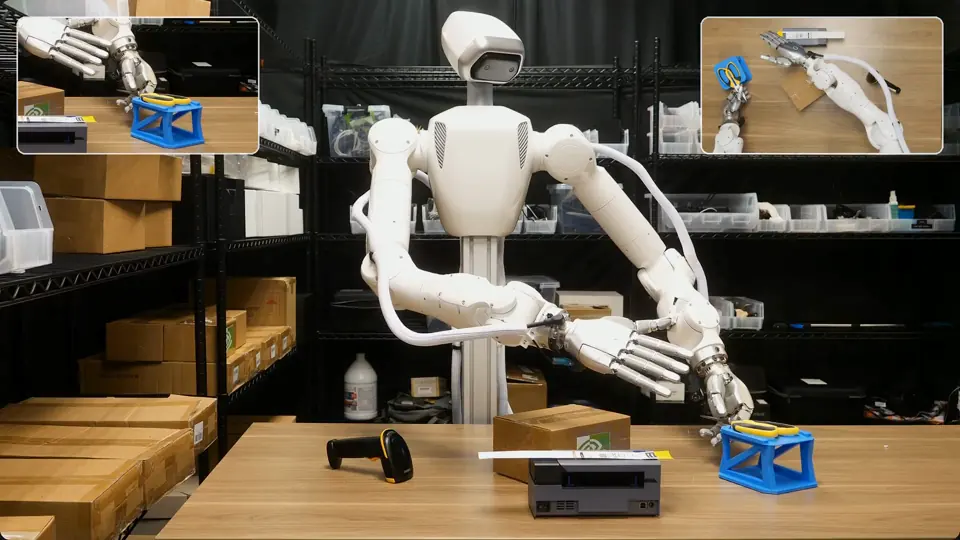
Fakta Kunci
Suasana Conference on Robot Learning (CoRL) di Austin, Texas, memperlihatkan pergeseran fokus riset robot dari berjalan dan melompat ke tugas yang membutuhkan sentuhan presisi. Robot belajar presisi melalui simulasi untuk menyelaraskan roda gigi, menyambungkan kabel, dan merakit komponen kecil sebelum diterapkan pada pekerjaan industri.
NVIDIA memperkenalkan sejumlah teknologi robotika terbuka dalam konferensi tersebut, termasuk model aksi dunia, perangkat simulasi, tolok ukur, dan alur kerja robotika berbasis agen. Perusahaan itu juga bekerja sama dengan Ambi Robotics, Bosch Research, Dexmate, Dyna Robotics, FieldAI, Flexion, Noitom Robotics, Siemens, Skild AI, RLWRLD, UC Berkeley, Walden Robotics, dan University of Washington.
Dua makalah NVIDIA masuk enam finalis penghargaan makalah terbaik CoRL. GRAIL memperkenalkan alur pembuatan aset tiga dimensi dan adegan siap simulasi, sedangkan RoboTTT menawarkan model robot serta metode pelatihan yang memperluas konteks visual-motor hingga tiga tingkat besaran tanpa menambah latensi inferensi.
GR00T 2 Perluas Keterampilan Robot
NVIDIA memperkenalkan GR00T 2, model aksi dunia terbuka yang dibangun di atas NVIDIA Cosmos. Model ini dilatih menggunakan data robot dan manusia, termasuk 100.000 jam data manusia egosentris sumber terbuka NVIDIA, untuk membantu robot mempelajari keterampilan manipulasi. GR00T 2 menyelesaikan sedikitnya satu kali pada 40 dari 50 tugas yang dievaluasi tanpa demonstrasi khusus tugas.
Model tersebut mencapai rata-rata keberhasilan 71 persen pada 50 tugas dengan satu demonstrasi per tugas, lalu meningkat menjadi 95 persen dengan lima demonstrasi. Agen kecerdasan buatan juga dapat memakai antarmuka pemrograman aplikasi dan perangkat pendukung GR00T 2 untuk menjalankan keterampilan secara berurutan serta memulihkan operasi setelah kesalahan.
Nexuni menguji GR00T 2 untuk penanganan cucian robotik, Foxconn menerapkannya pada otomasi pabrik pembuatan server, dan Siemens mengevaluasinya untuk berbagai kebutuhan industri. MicroAGI memakainya untuk melakukan penggantian kabel Ethernet dengan lengan robot YAM melalui pelatihan penguatan.
Simulasi Uji Ketahanan Robot di Berbagai Kondisi
NVIDIA Isaac Lab 3.0 menjadi kerangka terbuka untuk melatih dan mengevaluasi keterampilan robot dalam skala besar. Integrasinya dengan mesin fisika terbuka Newton memungkinkan pemodelan benda yang dapat berubah bentuk, seperti kabel dan kain, serta sistem artikulasi kompleks. Pada tolok ukur manipulasi cekatan berbasis visi, Isaac Lab 3.0 dengan Newton mencapai throughput pelatihan hingga 2,5 kali versi Isaac Lab 2.3 dengan PhysX.
AlphaNIST menggunakan Isaac Lab untuk melatih satu kebijakan pada 20 tugas presisi di NIST Assembly Task Board. Sistem itu mencapai keberhasilan pelatihan lebih dari 98 persen, dibandingkan 81 persen pada kebijakan terpisah untuk setiap tugas, dengan penggunaan waktu GPU sekitar 39 kali lebih rendah.
Untuk menguji keandalan, NVIDIA memperkenalkan Isaac Lab-Arena, kerangka evaluasi kebijakan terbuka yang menjalankan ribuan variasi kondisi secara paralel. DexBench menguji 15 tugas dalam empat skenario industri, sedangkan VABAR mengevaluasi robot pada enam tugas industri dengan variasi, tingkat kesulitan, dan metrik keberhasilan yang distandardisasi.
Menurut Ken Goldberg, profesor robotika di UC Berkeley dan salah satu pengembang VABAR serta GaP, “robotika berbasis agen adalah perkembangan teknologi paling menarik sejak internet pada 1995.” Kerangka Graph-as-Policy dari UC Berkeley menggunakan agen untuk menghubungkan keterampilan menjadi program robot, menguji program dalam simulasi, lalu memperbaikinya berdasarkan kegagalan.
Baca berita lain di Teknologi
Berita Terkait
Astronom menggunakan Observatorium Sinar-X Chandra milik NASA untuk mengungkap pemicu ledakan berulang dari bintang raksasa tidak stabil AT…
Inovator daur ulang memanfaatkan kecerdasan buatan (AI) dan robotik untuk memisahkan material dari limbah campuran. Teknologi tersebut digunakan…